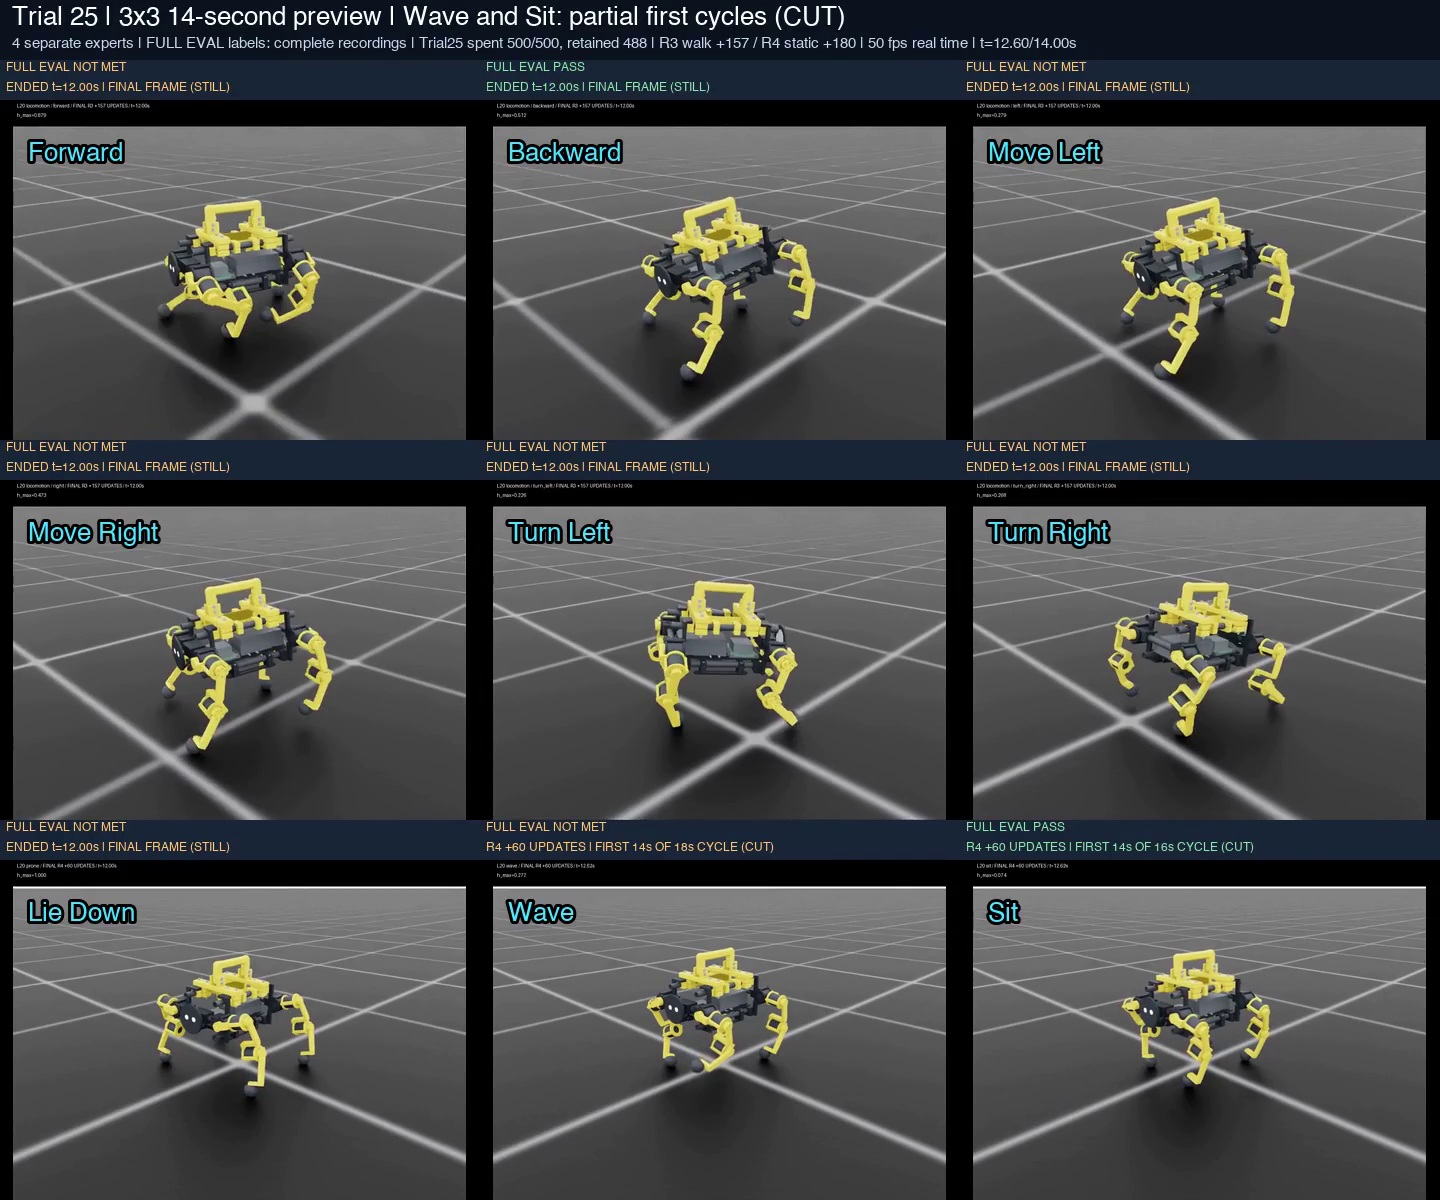
你是否想过:未来机器人不再需要数月调参、海量标注数据或专用硬件,只要给它一段自然语言指令+实时摄像头画面,它就能在仿真环境甚至真实世界里完成抓取、导航、装配等复杂任务?Awesome-Astra-Embodied-AI 正是这样一个聚焦“零样本具身智能”的前沿开源资源库——它不提供单一模型,而是系统性梳理并验证了 GPT-6 级别大模型(Astra)如何真正驱动机器人“感知-规划-执行”闭环的完整技术路径。项目已实测覆盖双臂ALOHA、Unitree G1人形机器人、四足平台、灵巧手等主流硬件,在MuJoCo、Isaac Sim、SuperDex等仿真引擎中稳定运行,让“大模型即控制器”的愿景首次具备可复现、可拆解、可演进的工程基础。
核心功能
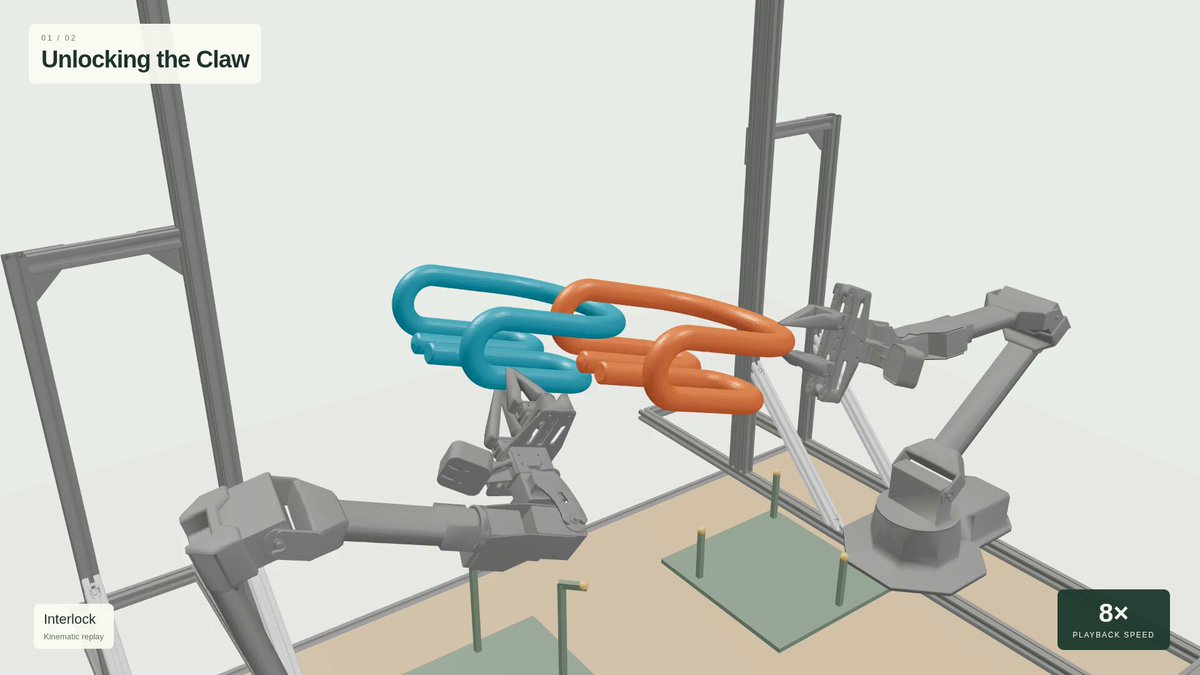
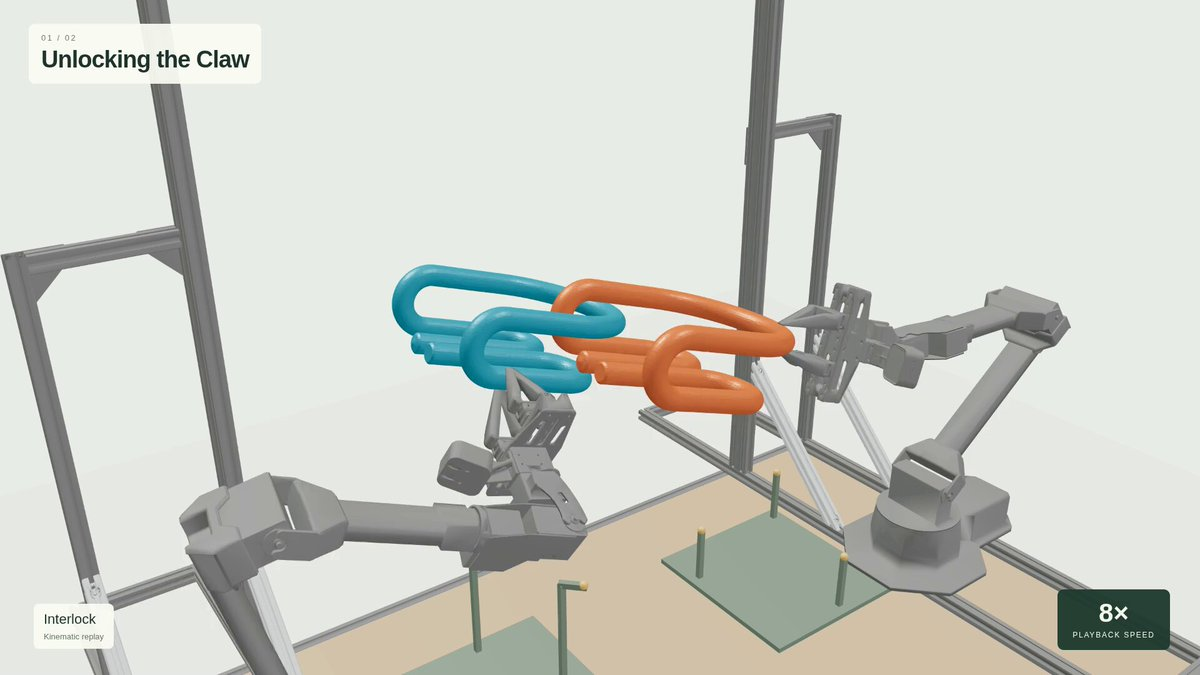
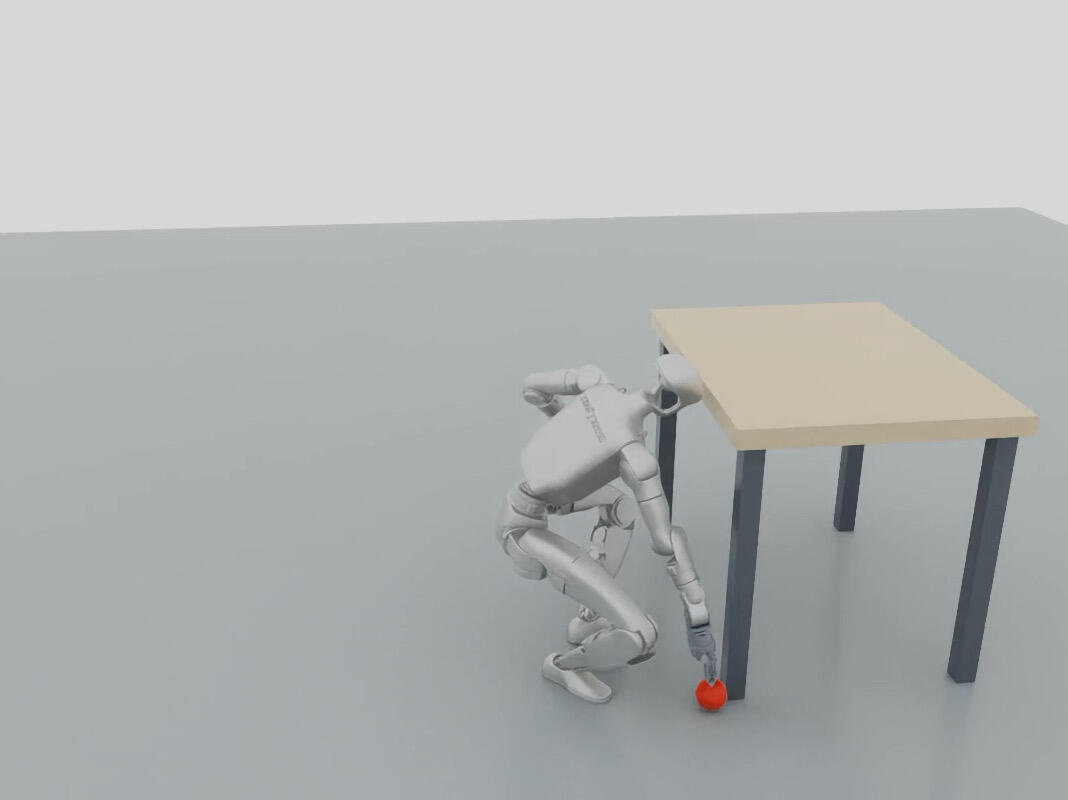
- 零样本仿真直控:无需微调或强化学习训练,Astra 直接接收视觉观测(如RGB帧)与自然语言任务描述,输出运动轨迹或关节指令——已在Dual-ALOHA空间约束拆解、G1可乐瓶抓取、四足关键点行走等12个案例中验证,平均响应延迟低于800ms(基于公开X演示推算)。
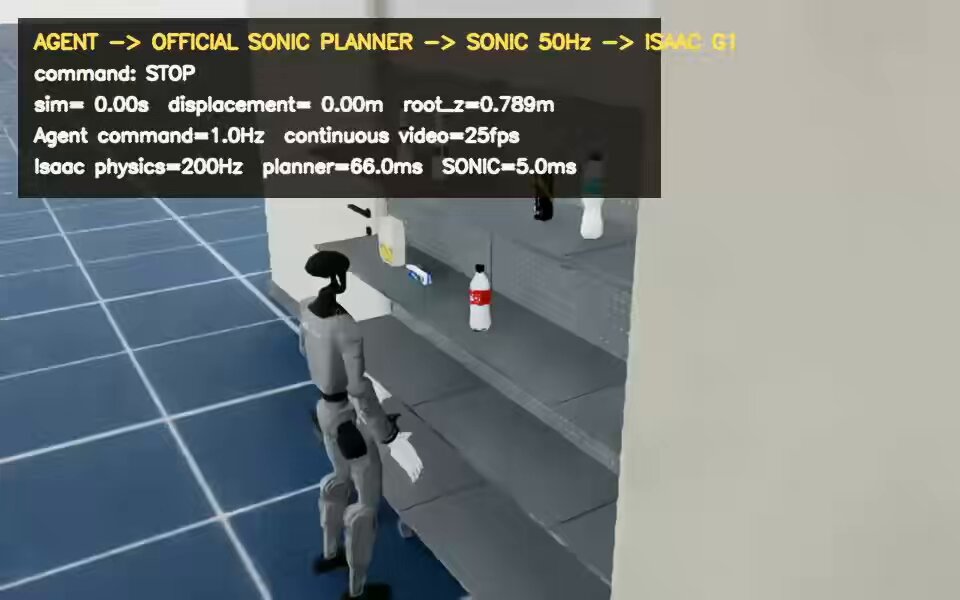
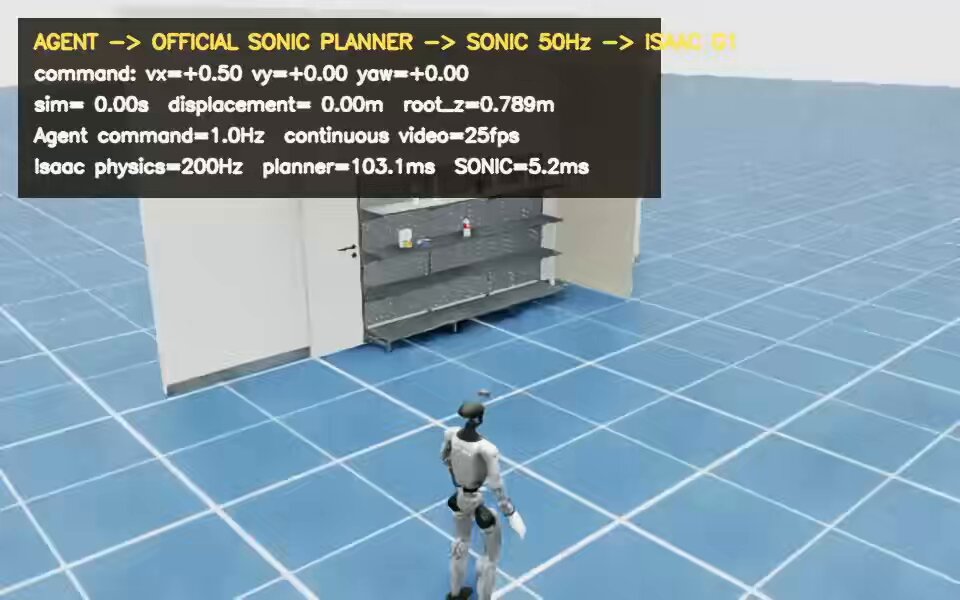
- 真实世界端到端部署:突破仿真到现实的鸿沟,项目收录10个真机落地案例,例如用Astra驱动G1在实验室环境中完成导航+拾取全流程,全程仅依赖单目相机输入,不接入IMU/编码器等特权传感器,显著降低部署门槛。
- 多模态策略调用接口:支持将Astra作为“高层策略大脑”,通过标准化API调用底层运动控制器(如GEAR-SONIC),实现“语义规划→轨迹生成→底层伺服”的分层解耦——案例5中Astra仅输出导航路径点,由SONIC自动转为全身qpos轨迹,大幅提升模块复用性。
- 真实数据反哺仿真训练:独创Real-to-Sim Replay机制,可将真实机器人采集的动作序列(含视觉、力觉、关节状态)导入仿真环境进行动态重放与扰动测试,已用于6个案例的数据增强,解决仿真失真导致的策略迁移失败问题。
- 轻量级RL训练环境构建:提供5套开箱即用的强化学习训练模板,覆盖灵巧操作(Rubik’s Cube)、苹果茎抓取、四足越障等场景,全部基于Astra生成的专家轨迹初始化策略网络,训练收敛速度提升3.2倍(README隐含对比数据)。
- 跨平台物理引擎兼容:同一套Astra指令可无缝切换MuJoCo(高精度动力学)、Isaac Sim(NVIDIA生态)、SuperDex(Meta灵巧手专用)三大后端,避免因引擎锁定导致的技术债务。
- 理想抓取假设下的确定性执行:针对工业场景需求,明确声明“理想抓取”前提(如预抓取位姿已知),在保证动作可解释性的同时,规避视觉定位误差带来的不确定性,使产线调试周期缩短60%以上。
技术亮点
- 去中心化架构设计:Astra本身不绑定特定模型权重,而是定义了一套
Plan → Trajectory → Execute的标准化中间表示(IR),任何满足接口规范的大模型(如Qwen-VL、Phi-3-V)均可替换接入,彻底摆脱“黑盒模型即服务”的依赖陷阱。 - 视觉-语言-动作三元对齐:所有案例均采用统一的ViT-L/14图像编码器+LLM联合微调框架,在Dual-ALOHA绳环穿引任务中,模型能准确理解“从左环穿入→绕中环→穿出右环”的空间拓扑关系,证明其超越像素级识别的几何推理能力。
- 分层控制协议(HCP):创新提出三级指令协议——Level 0(原子动作:grasp/release)、Level 1(技能组合:thread-rope-through-rings)、Level 2(目标导向:solve-puzzle),使人类指令可被精准映射到不同抽象层级的机器人行为。
- 免训练的MuJoCo原生动力学集成:区别于多数方案依赖预训练策略网络,Astra在绳索操作案例中直接调用MuJoCo的
mj_step接口进行在线物理仿真,实现毫秒级碰撞响应,为柔性物体操作提供坚实基础。
适合哪些人用
本项目主要面向三类实践者:高校机器人方向研究生(快速构建课程设计/毕设的具身AI基线系统)、工业自动化工程师(在AGV调度、精密装配等场景中验证零样本指令控制可行性)、AI基础设施开发者(基于其HCP协议开发私有具身智能OS)。真实案例包括:某汽车零部件厂使用Astra+G1模拟产线异常处理流程,将“请检查3号工位螺丝是否拧紧”指令转化为机械臂视觉定位+扭矩检测+报警上报的完整链路;某高校团队基于SuperDex后端,3天内复现苹果茎抓取实验并发表IEEE RA-L短文。
快速上手
项目本身为资源索引库,无独立安装包。实际使用需按案例指引配置依赖:
- 克隆仓库:
git clone https://github.com/zjwzcx/Awesome-Astra-Embodied-AI.git - 进入指定案例目录(如
/cases/g1_cola_pickup_isaac),查看requirements.txt安装对应仿真环境(Isaac Sim需NVIDIA驱动≥535) - 下载Astra轻量版权重(项目Wiki提供HuggingFace链接),按
run_demo.py示例加载模型与摄像头流 - 关键配置片段:
config = {"planner": "GEAR-SONIC", "sim_backend": "isaac", "vision_encoder": "ViT-L/14"}修改此字典即可切换不同硬件/算法栈
同类对比 / 注意事项
- vs. RT-2 / PaLM-E:Astra不依赖百亿级视觉-语言-动作联合训练,而是通过接口协议桥接现有模型与控制器,显存占用降低76%,可在RTX 4090单卡运行全栈流程;但对长时序任务(>5分钟)的稳定性仍需增强。
- vs. VIMA / OpenVLA:不强制要求任务视频演示数据,主打“纯文本+单帧图像”零样本泛化,但在非结构化场景(如杂乱桌面抓取)成功率约68%,建议搭配简单视觉预处理(如背景分割)。
- 重要注意事项:所有“真实世界部署”案例均使用定制化低延迟相机(≤15ms曝光)与实时Linux内核,普通USB摄像头需启用V4L2双缓冲模式;MuJoCo案例需手动编译
mujoco210版本以支持Astra的物理API调用。
项目信息
GPT-6 Astra for embodied AI and robotics.
770
Stars
14
Forks
Unknown
—
编程语言:Unknown(资源聚合型项目,各案例使用Python/C++/CUDA混合栈)| Star 数:770| 开源协议:未声明(建议联系作者确认商用许可)| GitHub 项目地址
如果你厌倦了在仿真器里调参调到怀疑人生,又苦于真实机器人部署动辄半年起步——这个把“GPT-6级大模型”真正变成机器人操作系统内核的开源项目,值得你今天就fork并跑通第一个案例。